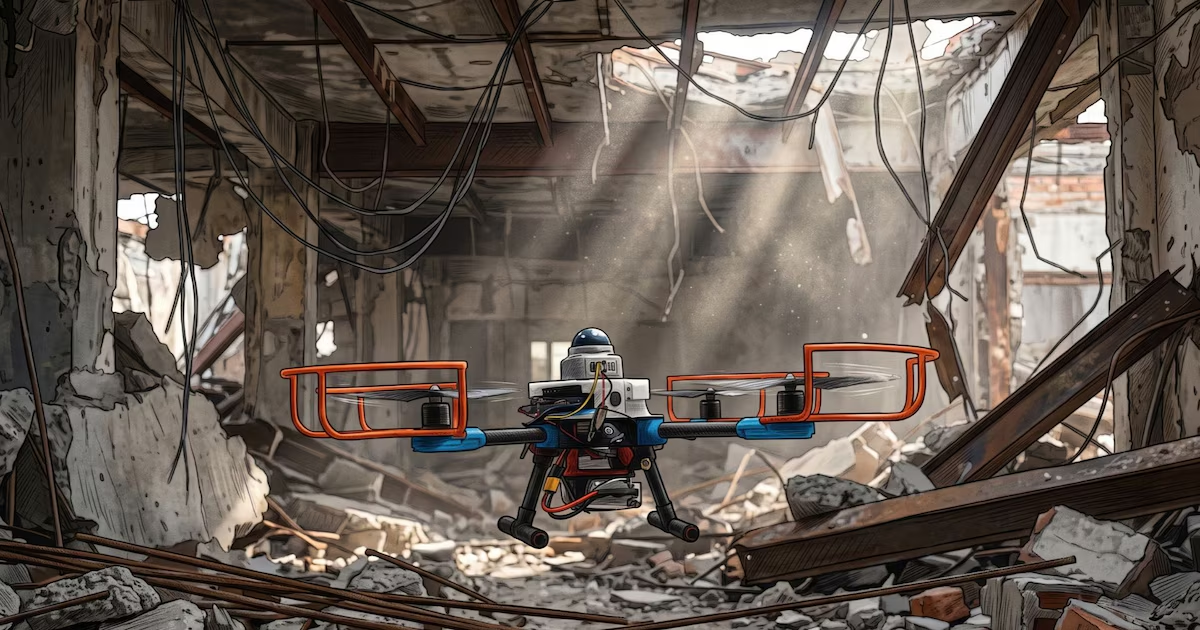
Investigadores del Instituto Tecnológico de Massachusetts desarrollaron SANDO, un sistema de planificación de trayectorias para vehículos aéreos no tripulados que determina rutas seguras en escenarios con obstáculos dinámicos y sin necesidad de un mapa previo. La propuesta apunta a aplicaciones en incendios forestales, edificios derrumbados, túneles mineros o zonas urbanas densas, donde la seguridad de la ruta puede cambiar en cuestión de segundos. MIT News, el portal de noticias del instituto, informó sobre el proyecto, que se describe además en la revista IEEE Transactions on Robotics.
La novedad de SANDO frente a planificadores existentes es que no exige conocer la posición futura exacta de los objetos ni contar con un mapa del área. Solo se necesita la velocidad máxima a la que podrían moverse para estimar el espacio que podrían recorrer en un intervalo dado, con lo cual se puede garantizar un grado formal de seguridad.
Kota Kondo, doctor en aeronáutica y astronáutica por MIT y autor principal del trabajo, señaló que el sistema fue concebido para las condiciones más exigentes: en un entorno sin mapa, con obstáculos desconocidos que pueden desplazarse, se buscó establecer una garantía matemática de seguridad.
Los planificadores actuales suelen apoyarse en imágenes y datos de cámaras y sensores para dirigir al dron hacia su destino, y la mayoría funcionan en entornos estáticos o evitan objetos móviles sin poder demostrar de forma formal que no habrá colisión. Esa certificación es particularmente relevante cuando se deben transportar suministros médicos a zonas afectadas por desastres o cuando se ingresa a un incendio activo; sin embargo, computar todas las posibles colisiones en un entorno dinámico puede resultar impracticable fuera del laboratorio.
En SANDO, se construye un corredor de seguridad en el espacio tridimensional formado por regiones libres de obstáculos. A diferencia de enfoques tradicionales, este corredor tiene en cuenta el factor temporal y los movimientos posibles de objetos que pueden variar de forma imprevisible. El sistema identifica, agrupa y rastrea obstáculos dinámicos; luego establece una esfera alrededor de cada uno para delimitar la distancia máxima que podrían recorrer en todas las direcciones, basándose en su velocidad límite y el marco temporal considerado.
El corredor se traza alrededor de esas esferas para evitar que el dron entre en zonas donde un objeto podría aparecer más adelante. Según Kondo, una ruta que parece despejada al inicio de la misión puede volverse insegura conforme el entorno cambia, por lo que SANDO está diseñado para reajustar trayectorias en función de las condiciones dinámicas. En pruebas, el equipo reportó 12 vuelos de demostración con un vehículo real en los que se evitaron todos los obstáculos dinámicos y el objetivo se alcanzó más rápido que con varios métodos avanzados simulados, sin registrar colisiones.