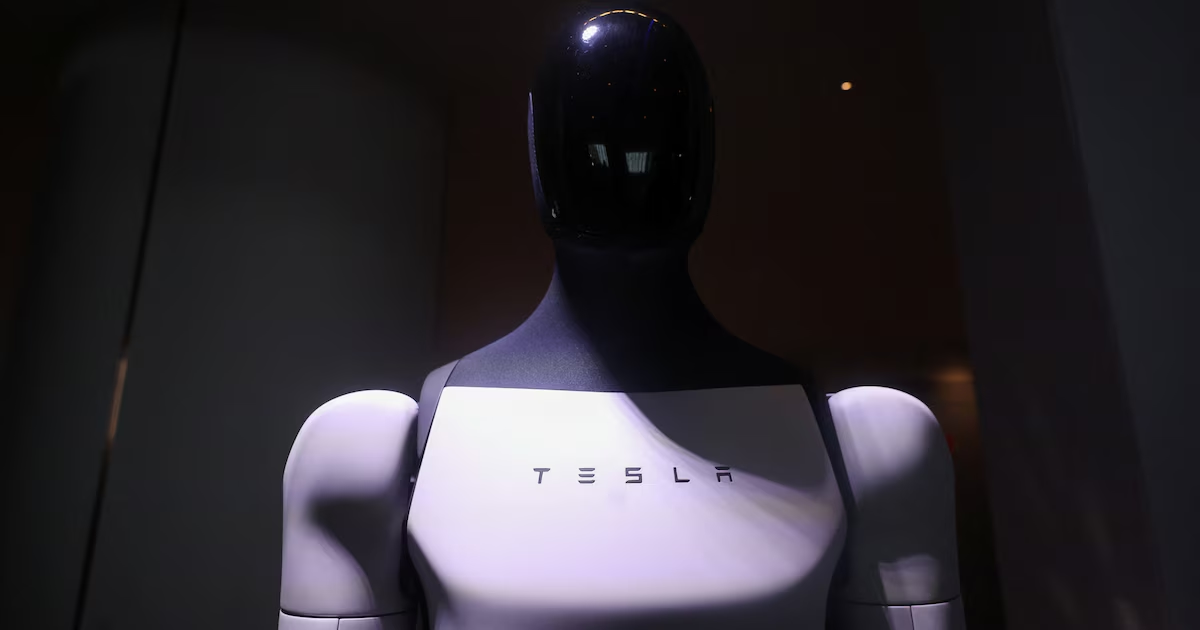
En enero de 2026, Tesla comunicó a empleados de sus plantas en Texas y California la necesidad de emplear dispositivos de captura de movimiento para documentar cómo llevarían a cabo tareas de producción, de acuerdo con The Information. Una porción del equipo respondió con rechazo, consciente de que ese robot humanoide podría, a mediano plazo, reemplazar tareas humanas como las suyas.
El aprendizaje del robot no se logra simplemente con videos; requiere ejemplos precisos de la ejecución física de cada labor, con datos que un sistema de imitación pueda convertir en movimientos y secuencias propias. Por ello, la firma mantiene puestos específicos para la recopilación de datos orientados a Optimus. En esas funciones, los trabajadores manipulan objetos, recorren rutas establecidas y utilizan equipos de captura de movimiento mientras repiten acciones puntuales.
Esta necesidad no es un capricho técnico: representa uno de los mayores desafíos de la robótica humanoide. Lograr que una máquina funcione con soltura en escenarios variados exige acumular enormes volúmenes de datos sobre comportamientos que para las personas resultan naturales, pero que ningún algoritmo domina de partida.
Optimus, el robot que Tesla presenta como una de sus apuestas de futuro, depende, por tanto, de un insumo incómodo: el conocimiento corporal de los propios trabajadores, a los que eventualmente podría sustituir.
Las quejas no frenaron la estrategia. Según The Information, la compañía respondió con la contratación de recopiladores de datos y la instalación de cámaras adicionales en las plantas para registrar las tareas. Gran parte de ese trabajo se empezó a realizar fuera de las líneas de producción activas, reduciendo la fricción con los operarios.
Durante el verano, Tesla dio un paso más y empezó a montar centros de entrenamiento en distintos puntos de Estados Unidos, entre ellos Colorado, Arizona y Florida. El enfoque siguió siendo el mismo, pero se modificó quién aporta los ejemplos de movimiento y dónde se recogen, alejando el proceso de las plantas donde surgió la incomodidad inicial.
Mientras la compañía avanza en la forma de entrenar al robot, Optimus continúa enfrentando obstáculos más elementales que el aprendizaje de nuevas tareas. The Information detalla que las manos y antebrazos del robot agrupan más de un centenar de componentes pequeños, incluidos tornillos, que todavía requieren montaje manual. Algunas unidades recién fabricadas necesitan ajustes apenas salen de la línea, y los sensores táctiles han mostrado problemas de fiabilidad, hasta el punto de que Tesla desarrolló una capa tipo guante que puede sustituirse sin cambiar toda la mano.
A ello se suma una limitación de fondo: el robot aún necesita programación específica para ejecutar tareas concretas, y no es autónomo para todo tipo de situaciones.