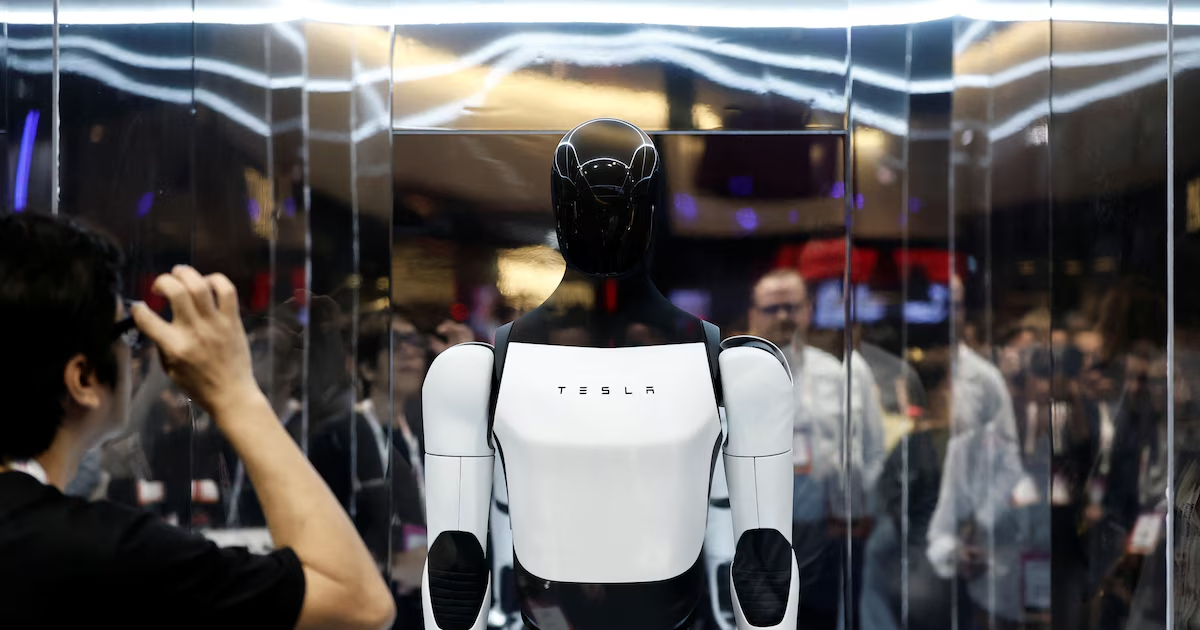
Tesla está acelerando notablemente la producción de su robot humanoide Optimus. Según un informe de The Information basado en fuentes internas del programa, la compañía pasó de ensamblar apenas decenas de unidades semanales en el segundo trimestre a producir varios cientos por semana en agosto. Los responsables del proyecto apuntan a superar las 1.000 unidades semanales antes de finalizar 2026, un objetivo que implicaría multiplicar por 10 la capacidad actual en un plazo muy breve.
La producción está concentrada en la planta de Fremont, California, donde, en julio, Tesla desmanteló las líneas dedicadas al Model S y al Model X para instalar el montaje del robot. La compañía confirmó ese movimiento en su momento, though no ha hecho públicas las cifras de producción que circulan en los medios.
Las primeras unidades salidas de esa línea no están previstas para uso comercial inmediato. Se destinan a Optimus Academy, un entorno interno enfocado a recolectar datos de funcionamiento y afinar las capacidades del robot antes de un eventual escalado a gran escala.
El cuello de botella principal no reside en la estructura general del robot, sino en sus extremidades. Las manos y antebrazos de Optimus incorporan más de 100 componentes y tornillos diminutos que todavía requieren montaje manual, lo que provoca problemas de alineación y retrabajo en varias unidades.
Además, se han detectado fallas en los sensores táctiles, que llevaron a Tesla a diseñar una especie de guante sensorial reemplazable para sustituir la capa dañada sin tener que cambiar toda la mano.
En términos de capacidades operativas, construir el cuerpo del robot y lograr que funcione como un trabajador adaptable en distintos entornos avanza a ritmos distintos. Optimus maneja bien las tareas para las que fue entrenado, pero presenta dificultades cuando aparece una variación mínima respecto a lo aprendido.
Según las fuentes citadas por The Information, enseñar tareas nuevas relativamente simples puede requerir varios días de entrenamiento. Un ejemplo citado ilustra el problema: mover una caja no se reduce a levantarla, sino que implica adaptarse a pesos distintos, objetos que se caen, obstáculos imprevistos o posiciones que difieren de las condiciones de práctica.
La dificultad de un robot humanoide para generalizar tareas nuevas queda marcada por este tipo de desafíos, y el informe señala que esa brecha entre aprendizaje y aplicación práctica es uno de los principales obstáculos del programa.