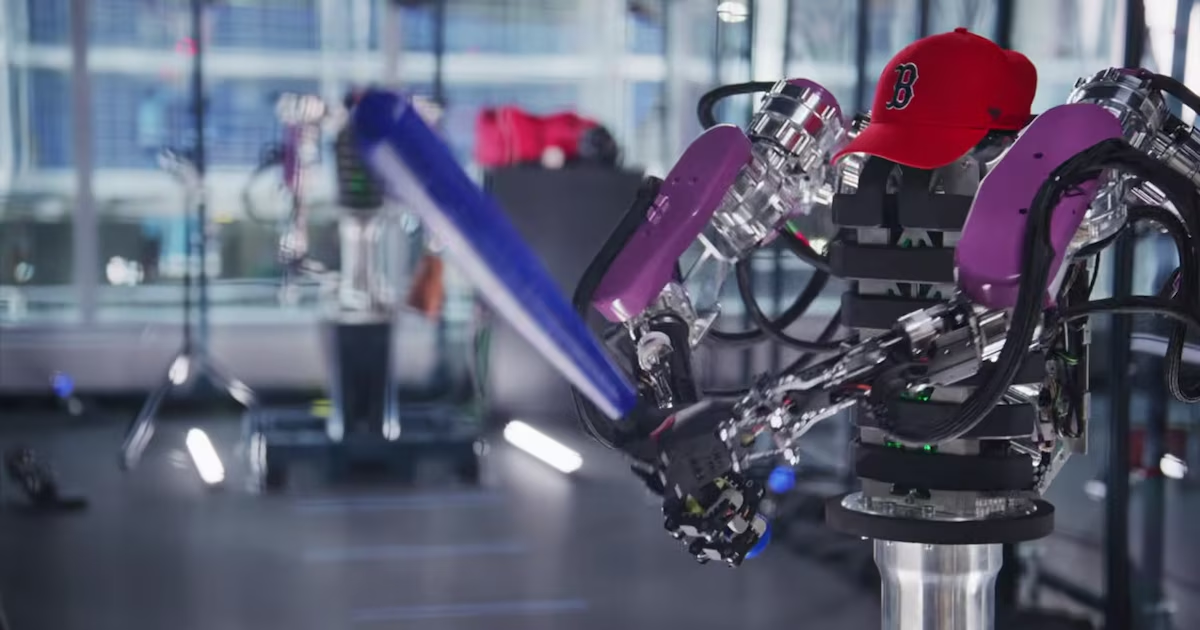
Un robot de dos brazos, desarrollado por el Robotics and AI Institute (RAI), mostró en ensayos su capacidad para operar en situaciones de béisbol, con movimientos coordinados que buscan emular la dinámica humana. El sistema, bautizado AthenaZero, fue concebido para replicar propiedades mecánicas que permiten movimientos rápidos, potentes y, a la vez, delicados.
El equipo publicó los resultados en la revista Science Robotics, indicando que AthenaZero completó tres tareas inspiradas en el béisbol: lanzar pelotas, atraparlas y pegarles con un bate. La investigación, liderada por un grupo de roboticistas encabezado por Andrew S. Morgan, incluyó una explicación a TechXplore sobre la idea central: estudiar de qué manera la masa y la capacidad de generar fuerza de un robot pueden configurarse para acercarse a las características humanas.
AthenaZero está compuesta por un torso central, dos brazos equipados con manos y un sistema de motores y engranajes. Aunque los segmentos de los brazos son rígidos, sus articulaciones pueden ceder ante fuerzas externas, lo que permite respuestas controladas cuando el robot interactúa con objetos o con el entorno. Este enfoque ofrece una alternativa a la robótica industrial tradicional, que tiende a la rigidez y la precisión para tareas repetitivas, pero que dificulta la interacción ante objetos en movimiento o que requieren un trato más suave.
El diseño apunta a operar dentro de un rango más amplio de fuerzas, permitiendo que el robot sea delicado o enérgico según la tarea. Los investigadores también buscaban reducir la inercia efectiva, es decir, la resistencia a cambios de movimiento, para acelerar y frenar los brazos con mayor rapidez. Según Morgan, se trata del primer intento del equipo con este enfoque de baja inercia.
El béisbol proporcionó una plataforma práctica para estudiar problemas complejos de manipulación: el lanzamiento exige coordinar movimientos para transferir fuerza a la pelota, la recepción implica responder a un objeto que se aproxima y gestionar las fuerzas en el momento del contacto, y el golpe con bate añade un desafío adicional al demandar la coordinación de ambos brazos para ejecutar el swing en el instante correcto.
Los resultados se presentan como un paso hacia la robótica interactiva y adaptable a tareas dinámicas fuera de entornos industriales, con miras a ampliar la capacidad de estos sistemas para interactuar con objetos en movimiento de forma segura y eficiente.